


Cambio Ingranaggi
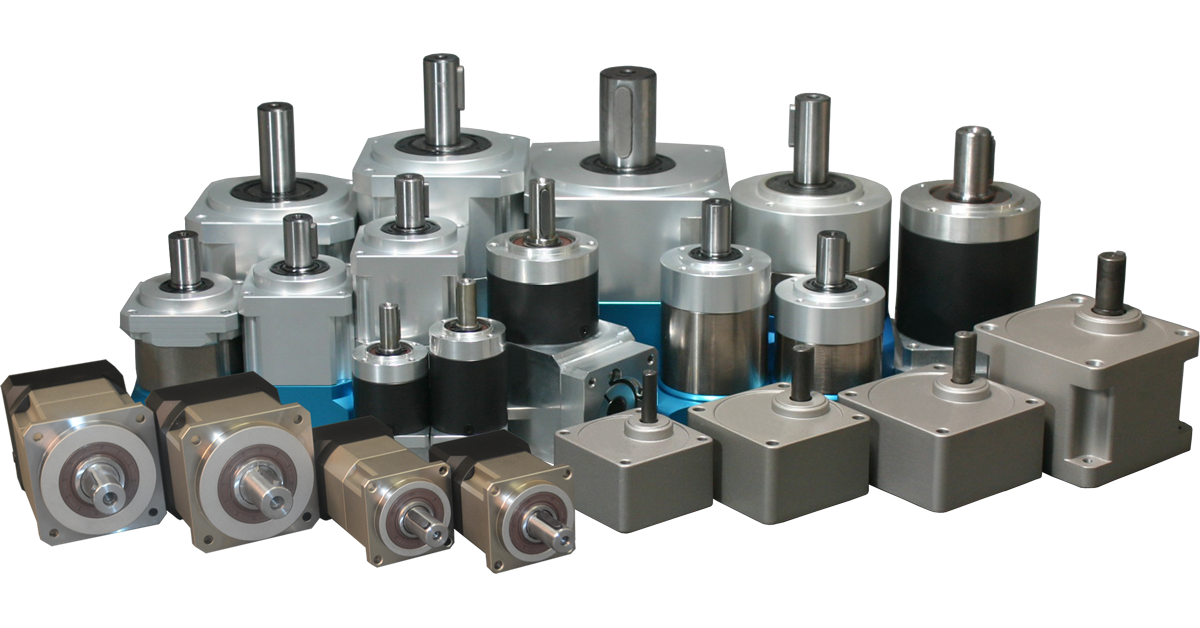
I riduttori robotici possono utilizzare vari tipi di ingranaggi a seconda dei requisiti specifici di progettazione e funzionalità del robot. Alcuni dei tipi di ingranaggi più comuni utilizzati nei riduttori robotici includono:
- Ingranaggi cilindrici:Gli ingranaggi cilindrici a denti dritti sono il tipo di ingranaggio più semplice e comunemente utilizzato. Hanno denti dritti paralleli all'asse di rotazione. Gli ingranaggi cilindrici a denti dritti sono efficienti per il trasferimento di potenza tra alberi paralleli e sono spesso utilizzati nei riduttori robotici per applicazioni a velocità moderata.
- Ingranaggi elicoidali:Gli ingranaggi elicoidali hanno denti angolati, tagliati con un'angolazione rispetto all'asse dell'ingranaggio. Questi ingranaggi offrono un funzionamento più fluido e una maggiore capacità di carico rispetto agli ingranaggi cilindrici a denti dritti. Sono adatti per applicazioni in cui sono richiesti bassa rumorosità e trasmissione di coppia elevata, come giunti robotici e bracci robotici ad alta velocità.
- Ingranaggi conici:Gli ingranaggi conici hanno denti di forma conica e vengono utilizzati per trasmettere il movimento tra alberi intersecanti. Sono comunemente impiegati nei riduttori robotici per cambiare la direzione della trasmissione di potenza, ad esempio nei meccanismi differenziali dei sistemi di azionamento robotici.
- Ingranaggi planetari:Gli ingranaggi epicicloidali sono costituiti da un ingranaggio centrale (ingranaggio solare) circondato da uno o più ingranaggi esterni (ingranaggi planetari) che ruotano attorno ad esso. Offrono compattezza, elevata trasmissione di coppia e versatilità nella riduzione o nell'amplificazione della velocità. Gli ingranaggi epicicloidali sono spesso impiegati nei riduttori robotici per applicazioni ad alta coppia, come bracci robotici e meccanismi di sollevamento.
- Ingranaggi a vite senza fine:Gli ingranaggi a vite senza fine sono costituiti da una vite senza fine (un ingranaggio a forma di vite) e da un ingranaggio di accoppiamento chiamato ruota elicoidale. Offrono elevati rapporti di riduzione e sono adatti per applicazioni in cui è richiesta una grande moltiplicazione della coppia, come negli attuatori robotici e nei meccanismi di sollevamento.
- Ingranaggi cicloidali:Gli ingranaggi cicloidali utilizzano denti a forma cicloidale per garantire un funzionamento fluido e silenzioso. Offrono un'elevata precisione e sono spesso impiegati nei riduttori robotici per applicazioni in cui il posizionamento preciso e il controllo del movimento sono essenziali, come nei robot industriali e nelle macchine a controllo numerico (CNC).
- Cremagliera e pignone:Gli ingranaggi a cremagliera e pignone sono costituiti da un ingranaggio lineare (cremagliera) e un ingranaggio circolare (pignone) ingranati tra loro. Sono comunemente utilizzati nei riduttori robotici per applicazioni di movimento lineare, come nei robot cartesiani e nei portali robotici.
La scelta degli ingranaggi per un riduttore robotico dipende da fattori quali la velocità desiderata, la coppia, l'efficienza, il livello di rumorosità, i vincoli di spazio e le considerazioni di costo. Gli ingegneri scelgono i tipi e le configurazioni di ingranaggi più adatti per ottimizzare le prestazioni e l'affidabilità del sistema robotico.
Ingranaggi per bracci robotici
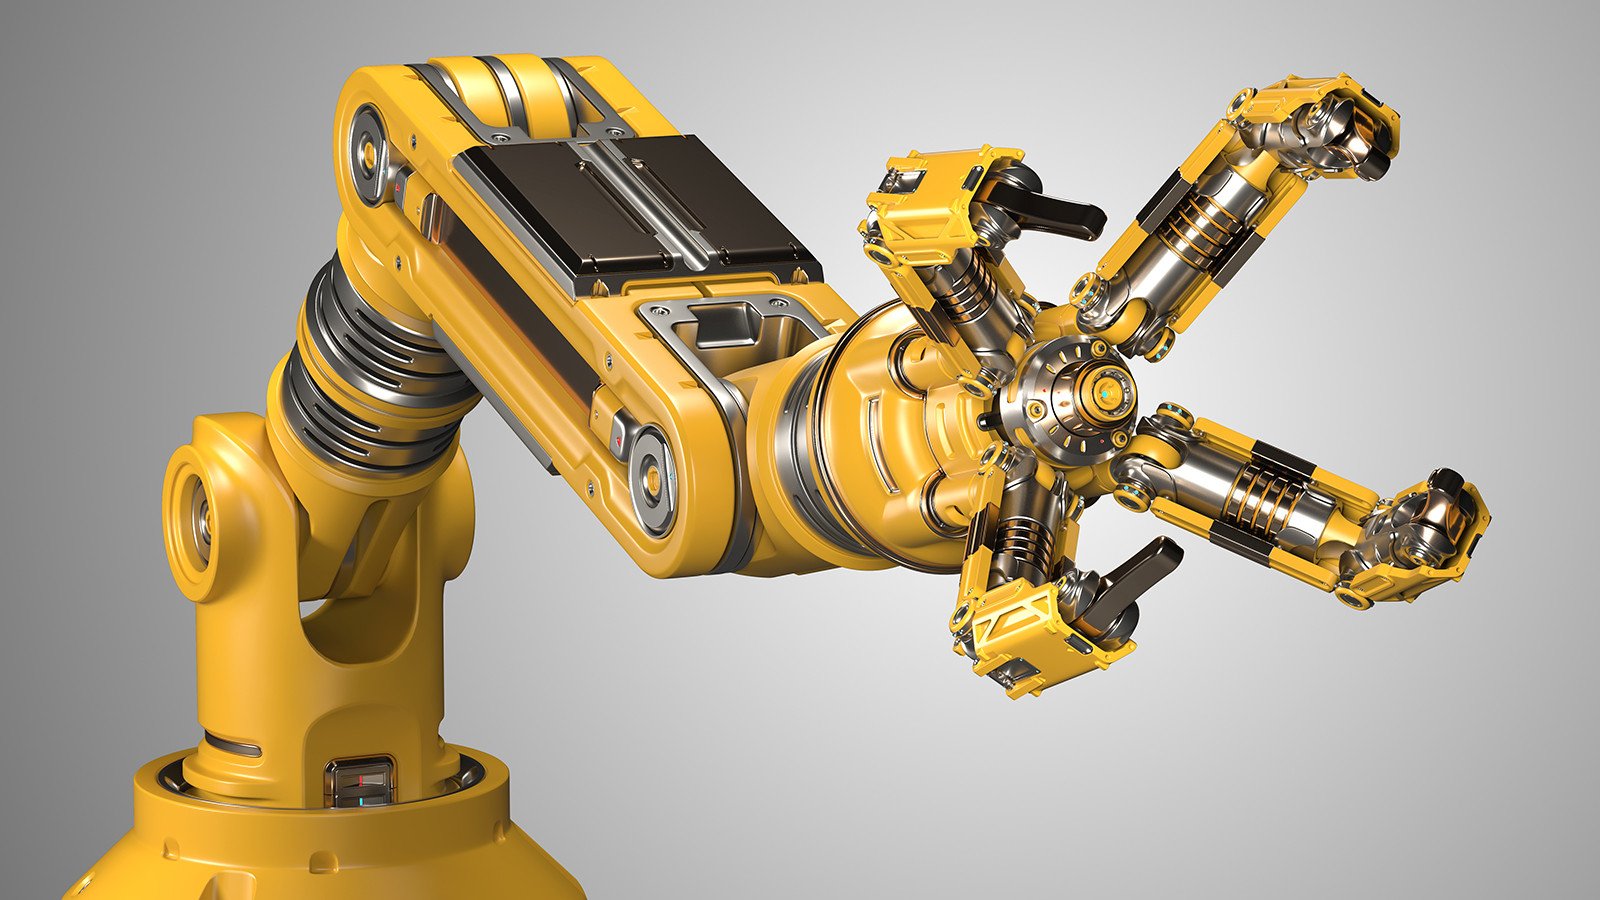
I bracci robotici sono componenti essenziali di molti sistemi robotici, utilizzati in diverse applicazioni che spaziano dalla produzione e assemblaggio alla sanità e alla ricerca. Il tipo di ingranaggi utilizzati nei bracci robotici dipende da fattori quali il design del braccio, le attività previste, la capacità di carico e la precisione richiesta. Ecco alcuni tipi comuni di ingranaggi utilizzati nei bracci robotici:
- Trasmissioni armoniche:I riduttori armonici, noti anche come ingranaggi a onda di deformazione, sono ampiamente utilizzati nei bracci robotici grazie al loro design compatto, all'elevata densità di coppia e al controllo preciso del movimento. Sono costituiti da tre componenti principali: un generatore di onde, una scanalatura flessibile (ingranaggio flessibile a parete sottile) e una scanalatura circolare. I riduttori armonici offrono gioco nullo ed elevati rapporti di riduzione, il che li rende adatti ad applicazioni che richiedono un posizionamento preciso e un movimento fluido, come la chirurgia robotica e l'automazione industriale.
- Ingranaggi cicloidali:Gli ingranaggi cicloidali, noti anche come riduttori cicloidali o azionamenti cicloidali, utilizzano denti a forma cicloidale per garantire un funzionamento fluido e silenzioso. Offrono un'elevata trasmissione di coppia, un gioco minimo e un eccellente assorbimento degli urti, risultando adatti per bracci robotici in ambienti difficili o applicazioni che richiedono elevata capacità di carico e precisione.
- Ingranaggi planetari armonici:Gli ingranaggi planetari armonici combinano i principi delle trasmissioni armoniche e degli ingranaggi epicicloidali. Sono caratterizzati da una corona dentata flessibile (simile a una flexspline nelle trasmissioni armoniche) e da più ingranaggi planetari che ruotano attorno a un ingranaggio solare centrale. Gli ingranaggi planetari armonici offrono un'elevata trasmissione di coppia, compattezza e un controllo preciso del movimento, risultando adatti per bracci robotici in applicazioni quali operazioni di prelievo e posizionamento e movimentazione dei materiali.
- Ingranaggi planetari:Gli ingranaggi epicicloidali sono comunemente utilizzati nei bracci robotici per il loro design compatto, l'elevata trasmissione di coppia e la versatilità nella riduzione o amplificazione della velocità. Sono costituiti da un ingranaggio solare centrale, da diversi ingranaggi planetari e da una corona dentata esterna. Gli ingranaggi epicicloidali offrono elevata efficienza, gioco minimo ed eccellente capacità di carico, il che li rende adatti a diverse applicazioni per bracci robotici, inclusi robot industriali e robot collaborativi (cobot).
- Ingranaggi cilindrici:Gli ingranaggi cilindrici a denti dritti sono semplici e ampiamente utilizzati nei bracci robotici per la loro facilità di produzione, il costo contenuto e l'idoneità per applicazioni con carichi moderati. Sono costituiti da denti dritti paralleli all'asse dell'ingranaggio e sono comunemente impiegati nelle giunzioni dei bracci robotici o nei sistemi di trasmissione dove l'alta precisione non è fondamentale.
- Ingranaggi conici:Gli ingranaggi conici vengono utilizzati nei bracci robotici per trasmettere il movimento tra alberi che si intersecano ad angoli diversi. Offrono elevata efficienza, funzionamento fluido e design compatto, il che li rende adatti ad applicazioni di bracci robotici che richiedono cambi di direzione, come meccanismi di giunzione o effettori terminali.
La scelta degli ingranaggi per i bracci robotici dipende dai requisiti specifici dell'applicazione, tra cui la capacità di carico, la precisione, la velocità, i vincoli dimensionali e i fattori ambientali. Gli ingegneri selezionano i tipi e le configurazioni di ingranaggi più adatti per ottimizzare le prestazioni, l'affidabilità e l'efficienza del braccio robotico.
Ingranaggi di trasmissione a ruote
Nei sistemi di azionamento integrati nelle ruote per la robotica, vengono utilizzati diversi tipi di ingranaggi per trasmettere la potenza dal motore alle ruote, consentendo al robot di muoversi e navigare nell'ambiente circostante. La scelta degli ingranaggi dipende da fattori quali la velocità desiderata, la coppia, l'efficienza e i vincoli dimensionali. Ecco alcuni tipi comuni di ingranaggi utilizzati nei sistemi di azionamento integrati nelle ruote per la robotica:
- Ingranaggi cilindrici:Gli ingranaggi cilindrici a denti dritti sono uno dei tipi di ingranaggi più comuni utilizzati nelle trasmissioni a ruote. Hanno denti dritti paralleli all'asse di rotazione e sono efficienti per il trasferimento di potenza tra alberi paralleli. Gli ingranaggi cilindrici a denti dritti sono adatti per applicazioni in cui sono richiesti semplicità, economicità e carichi moderati.
- Ingranaggi conici:Gli ingranaggi conici vengono utilizzati nelle trasmissioni a ruote per trasmettere il movimento tra alberi che si intersecano ad angolo. Hanno denti di forma conica e sono comunemente impiegati nelle trasmissioni robotiche a ruote per cambiare la direzione di trasmissione della potenza, ad esempio nei meccanismi differenziali per robot a sterzo differenziale.
- Ingranaggi planetari:Gli ingranaggi epicicloidali sono compatti e offrono un'elevata trasmissione di coppia, il che li rende adatti per i sistemi di azionamento delle ruote robotizzate. Sono costituiti da un ingranaggio solare centrale, da diversi ingranaggi planetari e da una corona dentata esterna. Gli ingranaggi epicicloidali sono spesso utilizzati nei sistemi di azionamento delle ruote robotizzate per ottenere elevati rapporti di riduzione e moltiplicazione della coppia in dimensioni ridotte.
- Ingranaggi a vite senza fine:Gli ingranaggi a vite senza fine sono costituiti da una vite senza fine (un ingranaggio a forma di vite) e da un ingranaggio di accoppiamento chiamato ruota elicoidale. Offrono elevati rapporti di riduzione e sono adatti per applicazioni in cui è richiesta una grande moltiplicazione della coppia, come ad esempio nei sistemi di trazione robotica per veicoli pesanti o robot industriali.
- Ingranaggi elicoidali:Gli ingranaggi elicoidali hanno denti angolati, tagliati con un'angolazione rispetto all'asse dell'ingranaggio. Offrono un funzionamento più fluido e una maggiore capacità di carico rispetto agli ingranaggi cilindrici a denti dritti. Gli ingranaggi elicoidali sono adatti per le trazioni robotiche su ruote, dove sono richiesti bassa rumorosità e trasmissione di coppia elevata, come nei robot mobili che si muovono in ambienti interni.
- Cremagliera e pignone:I sistemi a cremagliera e pignone vengono utilizzati nei sistemi di azionamento delle ruote dei robot per convertire il movimento rotatorio in movimento lineare. Sono costituiti da un ingranaggio circolare (pignone) che ingrana con un ingranaggio lineare (cremagliera). I sistemi a cremagliera e pignone sono comunemente impiegati nei sistemi di movimento lineare per l'azionamento delle ruote dei robot, come ad esempio nei robot cartesiani e nelle macchine a controllo numerico (CNC).
La scelta degli ingranaggi per le ruote motrici dei robot dipende da fattori quali le dimensioni del robot, il peso, il tipo di terreno, i requisiti di velocità e la fonte di alimentazione. Gli ingegneri selezionano i tipi e le configurazioni di ingranaggi più adatti per ottimizzare le prestazioni, l'efficienza e l'affidabilità del sistema di locomozione del robot.
Pinze e ingranaggi degli effettori terminali
Le pinze e gli effettori terminali sono componenti fissati all'estremità dei bracci robotici per afferrare e manipolare oggetti. Sebbene gli ingranaggi non siano sempre il componente principale delle pinze e degli effettori terminali, possono essere integrati nei loro meccanismi per specifiche funzionalità. Ecco alcuni esempi di come gli ingranaggi potrebbero essere utilizzati nelle apparecchiature associate a pinze ed effettori terminali:
- Attuatori:Pinze e effettori terminali spesso richiedono attuatori per aprire e chiudere il meccanismo di presa. A seconda del progetto, questi attuatori possono incorporare ingranaggi per convertire il movimento rotatorio di un motore nel movimento lineare necessario per aprire e chiudere le dita della pinza. Gli ingranaggi possono essere utilizzati per amplificare la coppia o regolare la velocità di movimento in questi attuatori.
- Sistemi di trasmissione:In alcuni casi, le pinze e gli effettori terminali possono richiedere sistemi di trasmissione per trasferire la potenza dall'attuatore al meccanismo di presa. Gli ingranaggi possono essere utilizzati all'interno di questi sistemi di trasmissione per regolare la direzione, la velocità o la coppia della potenza trasmessa, consentendo un controllo preciso dell'azione di presa.
- Meccanismi di regolazione:Le pinze e gli effettori terminali spesso devono essere in grado di afferrare oggetti di diverse dimensioni e forme. Gli ingranaggi possono essere utilizzati nei meccanismi di regolazione per controllare la posizione o la spaziatura delle dita della pinza, consentendo loro di adattarsi a vari oggetti senza bisogno di regolazioni manuali.
- Meccanismi di sicurezza:Alcuni dispositivi di presa e effettori terminali incorporano dispositivi di sicurezza per prevenire danni al dispositivo stesso o agli oggetti manipolati. In questi meccanismi di sicurezza possono essere utilizzati ingranaggi per fornire protezione da sovraccarico o per disinnestare il dispositivo di presa in caso di forza eccessiva o inceppamento.
- Sistemi di posizionamento:Le pinze e gli effettori terminali possono richiedere un posizionamento preciso per afferrare gli oggetti con accuratezza. Gli ingranaggi possono essere utilizzati nei sistemi di posizionamento per controllare il movimento delle dita della pinza con elevata precisione, consentendo operazioni di presa affidabili e ripetibili.
- Accessori dell'effettore finale:Oltre alle dita prensili, gli effettori terminali possono includere altri accessori come ventose, magneti o utensili da taglio. Gli ingranaggi possono essere utilizzati per controllare il movimento o il funzionamento di questi accessori, consentendo una funzionalità versatile nella manipolazione di diversi tipi di oggetti.
Sebbene gli ingranaggi non siano il componente principale di pinze ed effettori terminali, possono svolgere un ruolo cruciale nel migliorare la funzionalità, la precisione e la versatilità di questi componenti robotici. La progettazione e l'utilizzo specifici degli ingranaggi in pinze ed effettori terminali dipenderanno dai requisiti dell'applicazione e dalle caratteristiche prestazionali desiderate.
Altre attrezzature edili dove Belon Gears


